当产线从“设备互联”走向“实时协同”(如多轴同步、视觉引导、在线检测),传统工业以太网的问题就出现了:流量一拥堵,时延就开始抖动。而多数实时控制场景的真正要求不是“平均够快”,而是最坏情况下的时延有保障。
一、先分清三类时延要求
工业现场的通信需求差异很大,先把它们分开才能选型:
| 类型 | 典型周期 | 典型业务 | 对抖动的敏感度 |
|---|---|---|---|
| 硬实时 | 0.25–1ms | 运动控制、多轴同步 | 极高,抖动着即失败 |
| 软实时 | 1–10ms | PLC 间互锁、机器人协同 | 较高,允许少量丢包重传 |
| 非实时 | 百毫秒以上 | 数据采集、视觉结果上传、报表 | 低,但需保证不丢数据 |
实务中最常见的设计错误是把三类流量挤在同一条链路上不加区分。一旦某台设备开始大量上传图像或日志,硬实时控制的抖动就会跟着恶化,而现场往往很难立即定位到根源。
二、TSN 解决的是什么问题
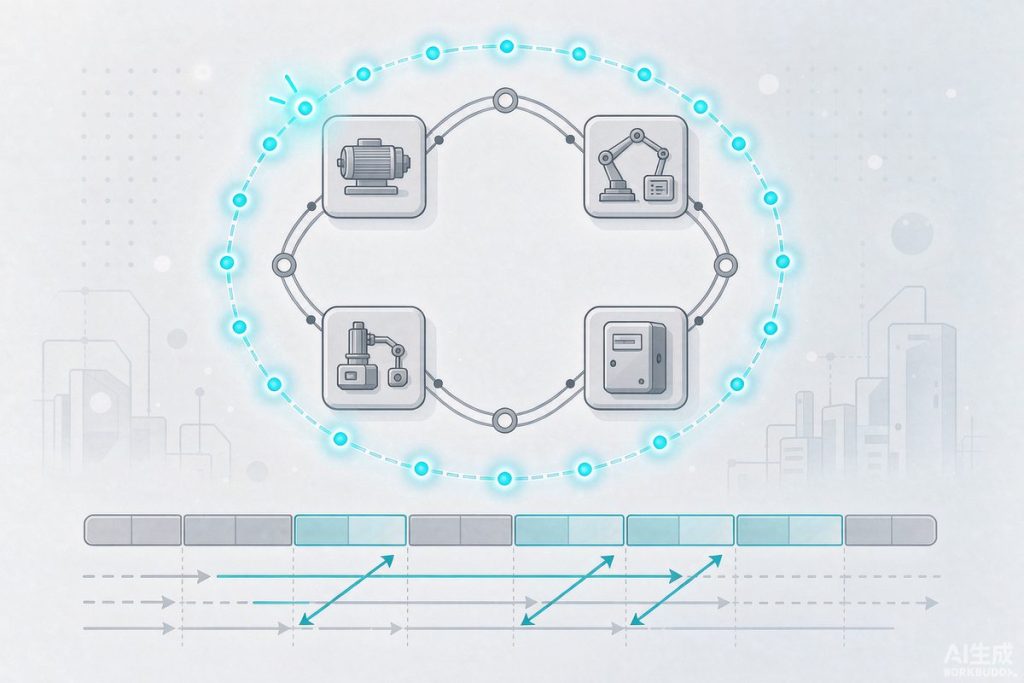
时间敏感网络(TSN)并不是一个单一协议,而是一组 IEEE 标准的集合,核心能力可以归为三类:
- 时间同步:全网设备共享同一个时钟基准,是时分调度与多轴同步的前提。
- 流量调度与整形:为关键流量预留时间窗口,使其不受非关键流量干扰。
- 可靠性与冗余:通过帧复制与消除、环网冗余等机制,在单点链路故障时保持不丢包。
需要明确的是:TSN 能提供确定性,但不能凭空创造带宽。如果链路本身的负载已经接近饱和,再好的调度也只能保证关键流量,普通流量仍会明显变慢。
三、改造时的四个实务要点
1. 交换机与终端设备需要同时支持
TSN 是端到端能力,只要路径上有一台交换机不支持调度,整个时间窗口就形同虚设。选型时必须拉出完整路径(PLC、网关、交换机、驱动器)逐个确认支持能力,而不能只听交换机厂商的承诺。
2. 时钟同步是地基
时间同步的精度直接决定调度窗口能不能收窄。部署时要注意几点:交换机需支持硬件时间戳;主时钟应选择稳定源而非某个普通 PLC;同步精度应在上线前实测,而不是默认成功。
3. 先从一段隔离的单元做起
建议先选一条产线或一个工位,把控制流量与信息流量在交换机上做物理或逻辑隔离,验证抖动确实降到目标范围,再向全厂推广。一步到位改造全厂的风险极高。
4. 冗余设计要明确切换机制
环网或双链路两种方式的选择,取决于能接受的恢复时间。需要注意的是,切换时间必须小于控制周期的整数倍,否则控制逻辑会出现周期数异常,这类问题往往在调试后期才暴露。
四、验证与度量
改造完成后,建议至少盯四个数据:关键流量的时延最大值与抖动分布(不能只看均值)、链路的实际带宽占用率、时钟同步偏差、以及单链路故障时的切换耗时。
测试时建议做一次故障注入:手动断开一条链路或让某台设备突然产生大流量,观察控制回路是否仍能正常运行。这比在平稳状态下看时延曲线有意义得多。
确定性网络的价值不是让所有通信都变快,而是让关键通信变得可预测。在规划时先把实时要求分级,再决定投入范围,往往比直接采购 TSN 全套设备更划算。